前言
大三的时候做了一个四足机器狗,当时想着能不能和ROS结合一下,但由于种种原因,只是草草的在Arduino上跑了跑例程,没能深入去研究学习。最近工作上需要用到Micro Ros,借着这个机会试试能不能更深入的学习一下。
上图与本文无关,只是突然感概时间匆匆,所以将SBOT照片放在这里。
因为对于ROS并没有过于深入的去了解过,只能重新开始学习了解。所以在写这篇文章的时候,对于如何组织文章的结构比较茫然,再三思考,反正只是一个学习的记录,暂时没必要把结构梳理得太清楚,索性学到哪儿写到哪儿,学到什么些什么。
编译libmicroros.a
因为工作上需要运行Micro Ros的芯片是一个Coretex A核的芯片,需要在RT-Thread上运行这个库。但是谷歌和Github上找了一下运行的方法,大概的步骤可以总结为:编译出对应平台上的libmicroros.a这个静态库接着是对接好相应的接口就可以了。
这里也列出几个我参考的文章:
在 RTOS 上移植 MicroROS (ROS2)
在 RT-Thread上运行 micro ros
Creating custom static micro-ROS library
尝试了RT-Thread官方维护的micro_ros_rtthread_component跟着文档各种配置环境,但是最终以失败告终。接着我又尝试了用Docker编译官方维护的micro_ros_arduino工程,经过一通乱搞,不出意外也失败了。最终选择还是选择用micro-ros-setup,至少不用再去配置Docker了。
那么接下来开始吧,简单记录一下我如何编译出我需要的libmicroros.a。
1、准备一个Ubuntu22.04的虚拟机,为了接下来的工作能够较为顺利的完成,不出现一些奇奇怪怪的环境问题,推荐使用22.04版本的Ubuntu。
2、安装ROS2。因为micro_ros_setup其实是ROS的一个功能包,编译运行需要依赖ROS2,所以需要装上ROS2。
安装学习ROS2可以参考鱼香ROS大佬的系列文章ROS2机器人入门到实战,安装教程一键直达。
安装完成后一定记得执行一下命令:
1
| echo "source /opt/ros/humble/setup.bash" >> ~/.bashrc
|
将ROS添加到系统环境中。
3、安装Git。
已经安装过可以忽略此步骤,执行命令:
后面需要用git克隆大量的仓库,但是再虚拟机中访问Github的仓库时候大概率会遇到网络问题。
解决方法有两个。
解决方法一
第一种是使用”科技“。
启动你的”科技“,在”科技“软件中启用局域网代理。
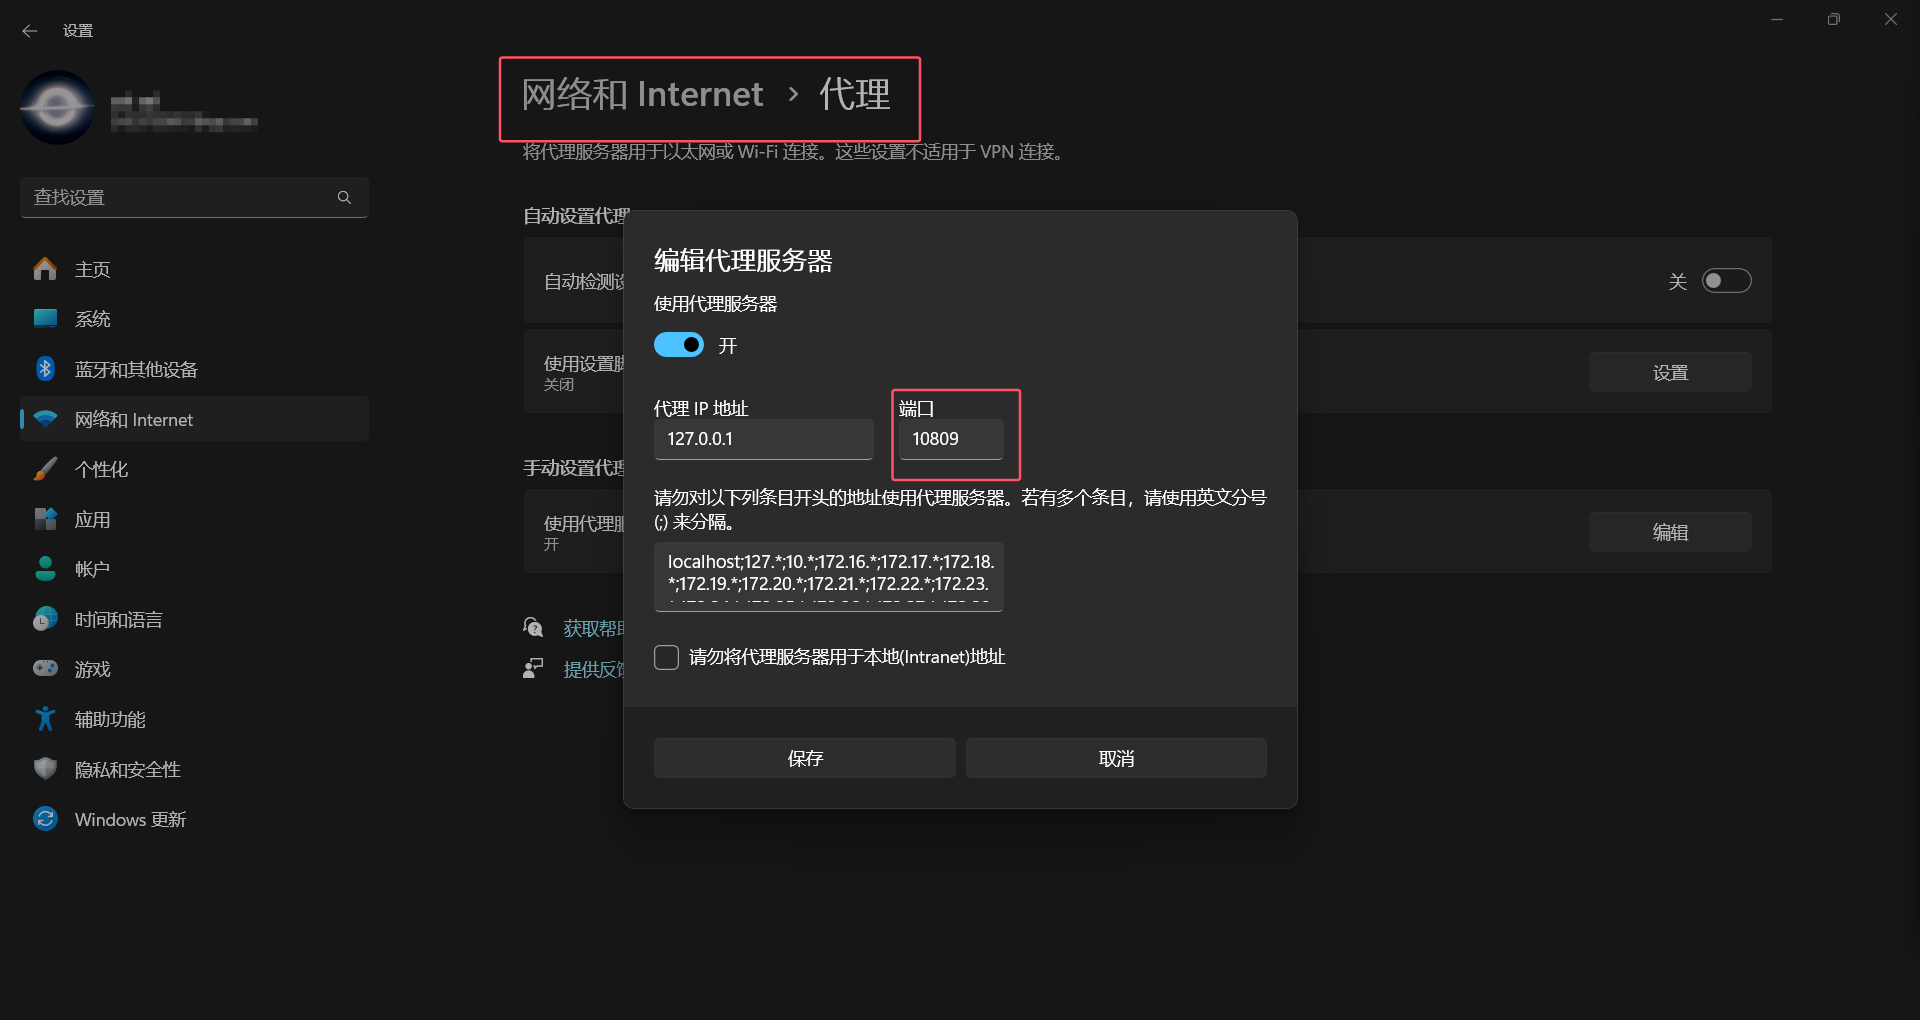
进入windows的设置中,查看你的代理端口号,记住他,后面可能会经常用到。
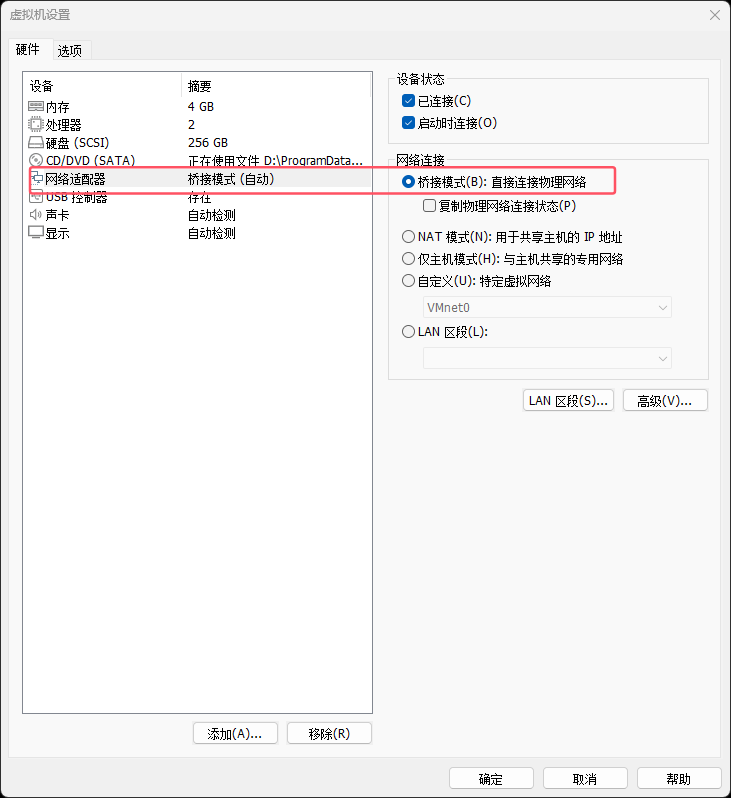
将虚拟机网卡设置为桥接模式。
配置git代理,输入命令:
1
2
| git config --global http.proxy http://电脑ip:代理端口
git config --global https.proxy http://电脑ip:代理端口
|

使用git config --list查看刚才的配置。
解决方法二
为什么要有两个解决方法呢,因为后面在编译静态库的时候,有可能即使你设置了代理Git依然会失败。
首先取消掉刚才设置的代理,输入命令:
1
2
| git config --global --unset http.proxy
git config --global --unset https.proxy
|
去网上找一下国内的Github镜像网站,例如gitclone。
然后按照网站上的提示设置
1
| git config --global url."https://gitclone.com/".insteadOf https://
|
基本原理都是配置git在克隆某个仓库的时候去替换掉仓库的链接的一部分,这样就可以走代理网站加速克隆了。每个代理网站的替换方式有区别,并且这些网站可能随时挂掉,所以需要自行寻找然后配置insteadof。
4、克隆micro_ros_setup。
根据Github上的教程安装即可。
找一个干净的目录,依次执行一下命令:
1
2
3
4
5
6
7
8
9
10
11
| source /opt/ros/$ROS_DISTRO/setup.bash # 如果前面执行过 echo "source /opt/ros/humble/setup.bash" >> ~/.bashrc 这条命令可以忽略
mkdir uros_ws && cd uros_ws
git clone -b $ROS_DISTRO https://github.com/micro-ROS/micro_ros_setup.git src/micro_ros_setup
rosdep update && rosdep install --from-paths src --ignore-src -y
colcon build
source install/local_setup.bash
|
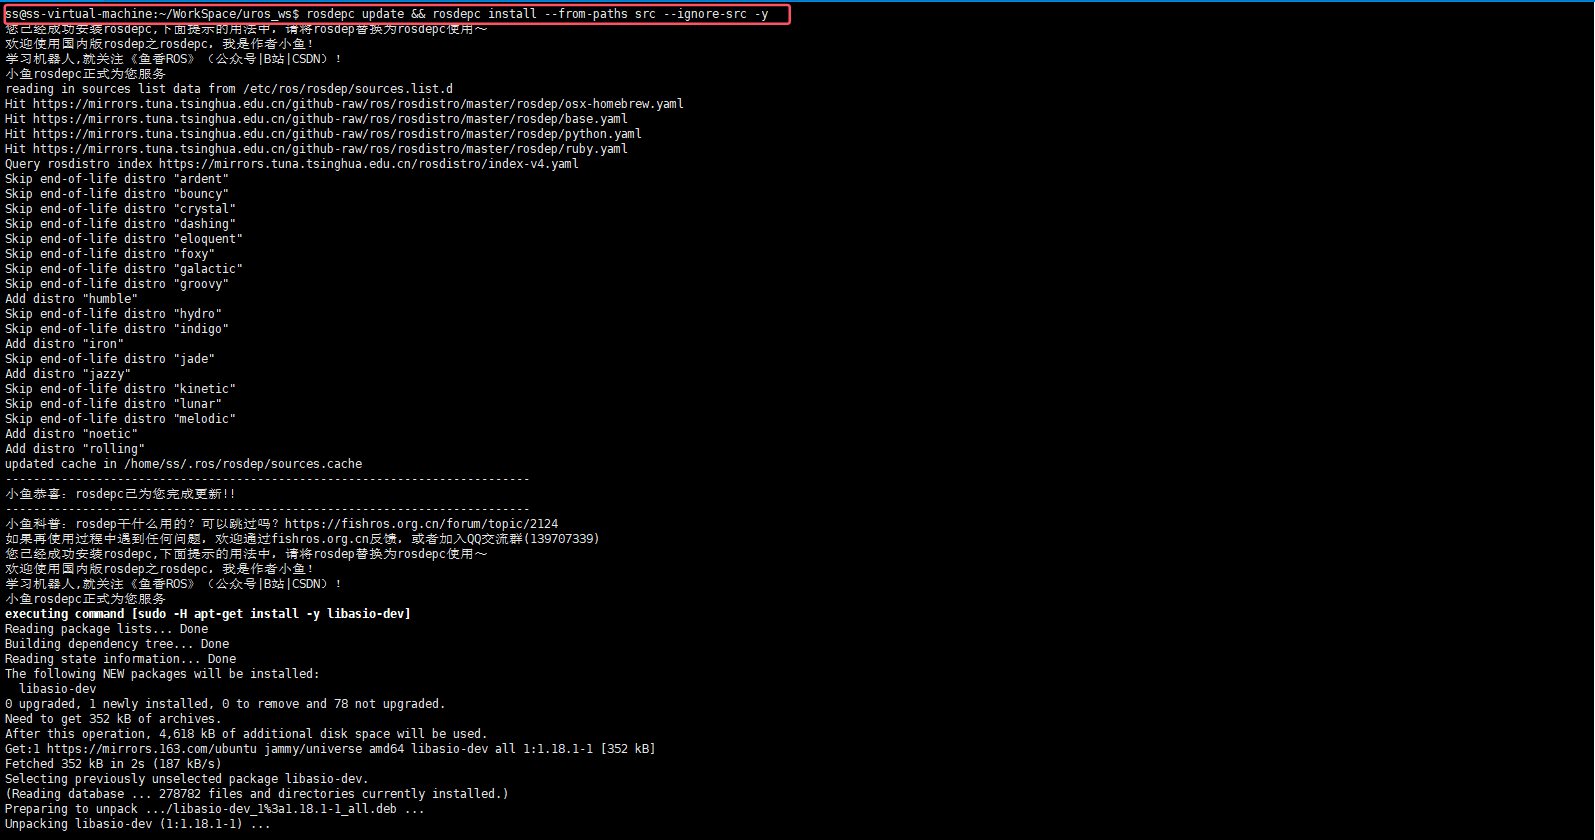
更新ros依赖的时候大概率会遇到网络方面的问题,鱼香ROS大佬也帮我们解决了,按照这个教程配置。
配置完成后后续在有使用到rosdep命令时全部替换成rosdepc即可。
5、编译libmicroros.a
接下来就可以依据这个教程编译静态库了Creating custom static micro-ROS library。
大概的步骤和官方说的差不多,主要涉及到工具链的设置以及colcon.meta配置。
我以RK3566举例,RK3566是cortexa55核的芯片。
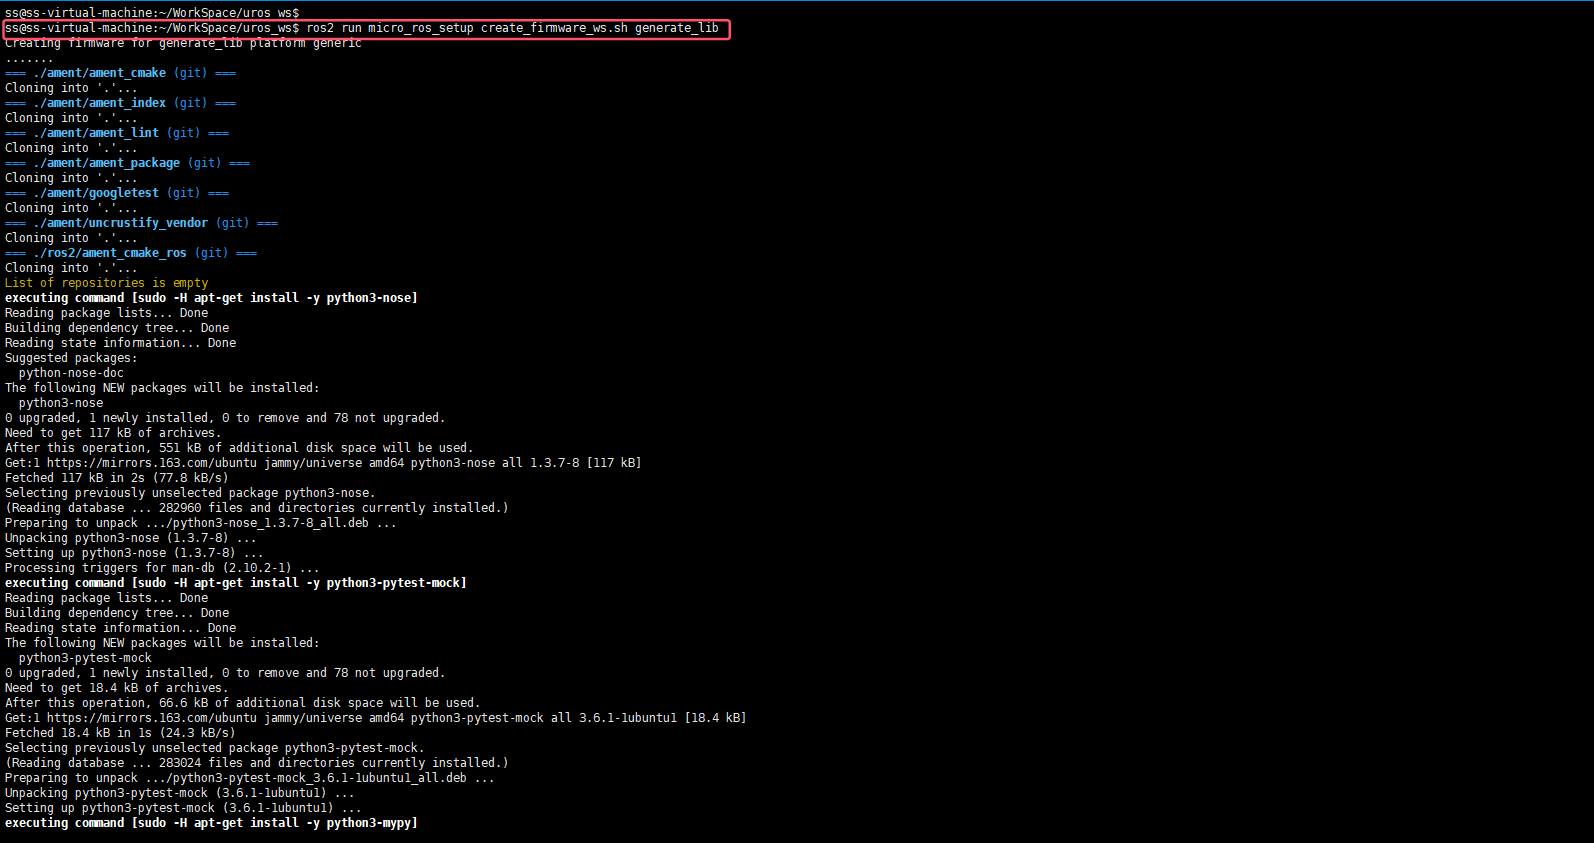
首先使用命令创建一个通用的lib,注意如果网络有问题这一步很容易失败。
1
| ros2 run micro_ros_setup create_firmware_ws.sh generate_lib
|
创建Cmake和配置文件。
1
2
| touch cortexa55_toolchain.cmake
touch cortexa55_colcon.meta
|
根据实际情况编写Cmake和配置文件
cortexa55_toolchain.cmake内容:
1
2
3
4
5
6
7
8
9
10
11
12
13
14
15
16
17
18
19
20
21
22
23
24
25
26
27
28
| # 设置目标系统为通用嵌入式
set(CMAKE_SYSTEM_NAME Generic)
# 启用交叉编译模式
set(CMAKE_CROSSCOMPILING 1)
# 设置编译目标类型
set(CMAKE_TRY_COMPILE_TARGET_TYPE STATIC_LIBRARY)
# 设置AArch64工具链路径及编译器
set(CMAKE_C_COMPILER "/home/ss/WorkSpace/uros_ws/gcc-arm-8.3-2019.03-x86_64-aarch64-elf/bin/aarch64-elf-gcc")
set(CMAKE_CXX_COMPILER "/home/ss/WorkSpace/uros_ws/gcc-arm-8.3-2019.03-x86_64-aarch64-elf/bin/aarch64-elf-g++")
# 确保编译器可用
set(CMAKE_C_COMPILER_WORKS 1 CACHE INTERNAL "")
set(CMAKE_CXX_COMPILER_WORKS 1 CACHE INTERNAL "")
# AArch64优化编译标志
set(FLAGS "-O2 -ffunction-sections -fdata-sections -fno-exceptions -mcpu=cortex-a53 -nostdlib --param max-inline-insns-single=500 -D'RCUTILS_LOG_MIN_SEVERITY=RCUTILS_LOG_MIN_SEVERITY_NONE'" CACHE STRING "" FORCE)
# C语言编译标志
set(CMAKE_C_FLAGS_INIT "-std=c11 ${FLAGS} -DCLOCK_MONOTONIC=0 -D'__attribute__(x)='" CACHE STRING "" FORCE)
# C++语言编译标志
set(CMAKE_CXX_FLAGS_INIT "-std=c++11 ${FLAGS} -fno-rtti -DCLOCK_MONOTONIC=0 -D'__attribute__(x)='" CACHE STRING "" FORCE)
# 设置字节序为小端
set(__BIG_ENDIAN__ 0)
|
cortexa55_colcon.meta内容:
1
2
3
4
5
6
7
8
9
10
11
12
13
14
15
16
17
18
19
20
21
22
23
24
25
26
27
28
29
30
31
32
33
34
35
36
37
38
39
40
41
42
43
44
45
46
47
48
49
50
51
52
53
| {
"names": {
"tracetools": {
"cmake-args": [
"-DTRACETOOLS_DISABLED=ON", // 禁用 tracetools 库,该库用于跟踪 ROS 2 运行时的行为
"-DTRACETOOLS_STATUS_CHECKING_TOOL=OFF" // 禁用状态检查工具,用于减少不必要的调试信息
]
},
"rosidl_typesupport": {
"cmake-args": [
"-DROSIDL_TYPESUPPORT_SINGLE_TYPESUPPORT=ON" // 启用单一类型支持,可能是为了减少代码生成的复杂度或内存开销
]
},
"rcl": {
"cmake-args": [
"-DBUILD_TESTING=OFF", // 禁用测试构建,减少构建时间
"-DRCL_COMMAND_LINE_ENABLED=OFF", // 禁用 RCL 的命令行工具功能
"-DRCL_LOGGING_ENABLED=OFF" // 禁用 RCL 的日志功能
]
},
"rcutils": {
"cmake-args": [
"-DENABLE_TESTING=OFF", // 禁用 rcutils 测试功能
"-DRCUTILS_NO_FILESYSTEM=ON", // 禁用文件系统支持,减少内存使用
"-DRCUTILS_NO_THREAD_SUPPORT=ON", // 禁用线程支持,适用于没有线程的环境
"-DRCUTILS_NO_64_ATOMIC=ON", // 禁用 64 位原子操作支持,可能是为了兼容 32 位系统
"-DRCUTILS_AVOID_DYNAMIC_ALLOCATION=ON" // 避免使用动态内存分配,减少堆内存的使用
]
},
"microxrcedds_client": {
"cmake-args": [
"-DUCLIENT_PIC=OFF", // 禁用编译时的 PIC (Position Independent Code),可能是为了某些平台的优化
"-DUCLIENT_PROFILE_UDP=OFF", // 禁用 UDP 协议支持
"-DUCLIENT_PROFILE_TCP=OFF", // 禁用 TCP 协议支持
"-DUCLIENT_PROFILE_DISCOVERY=OFF", // 禁用自动发现功能
"-DUCLIENT_PROFILE_SERIAL=OFF", // 禁用串行通信支持
"-UCLIENT_PROFILE_STREAM_FRAMING=ON", // 启用流分帧支持
"-DUCLIENT_PROFILE_CUSTOM_TRANSPORT=ON" // 启用自定义传输配置
]
},
"rmw_microxrcedds": {
"cmake-args": [
"-DRMW_UXRCE_MAX_NODES=1", // 设置最大节点数为 1,适用于节点数量较少的场景
"-DRMW_UXRCE_MAX_PUBLISHERS=5", // 设置最大发布者数为 5
"-DRMW_UXRCE_MAX_SUBSCRIPTIONS=5", // 设置最大订阅者数为 5
"-DRMW_UXRCE_MAX_SERVICES=1", // 设置最大服务数为 1
"-DRMW_UXRCE_MAX_CLIENTS=1", // 设置最大客户端数为 1
"-DRMW_UXRCE_MAX_HISTORY=4", // 设置最大消息历史数量为 4
"-DRMW_UXRCE_TRANSPORT=custom" // 设置传输类型为自定义,适用于特殊的传输配置
]
}
}
}
|
下载工具链放到对应的目录下。
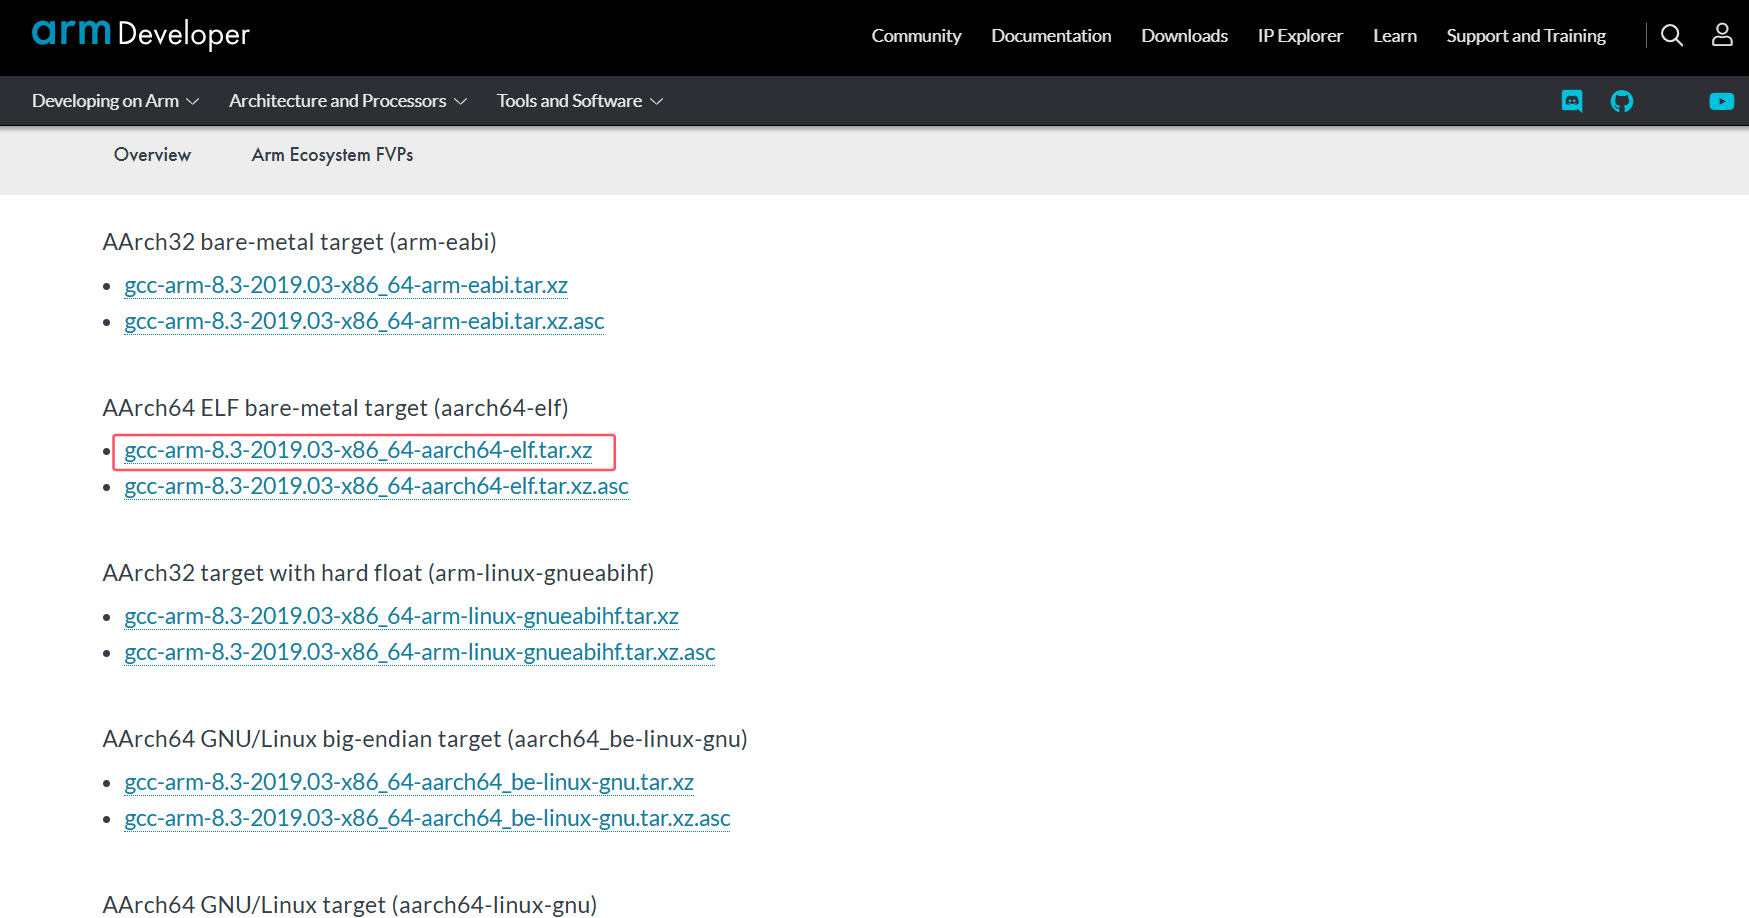
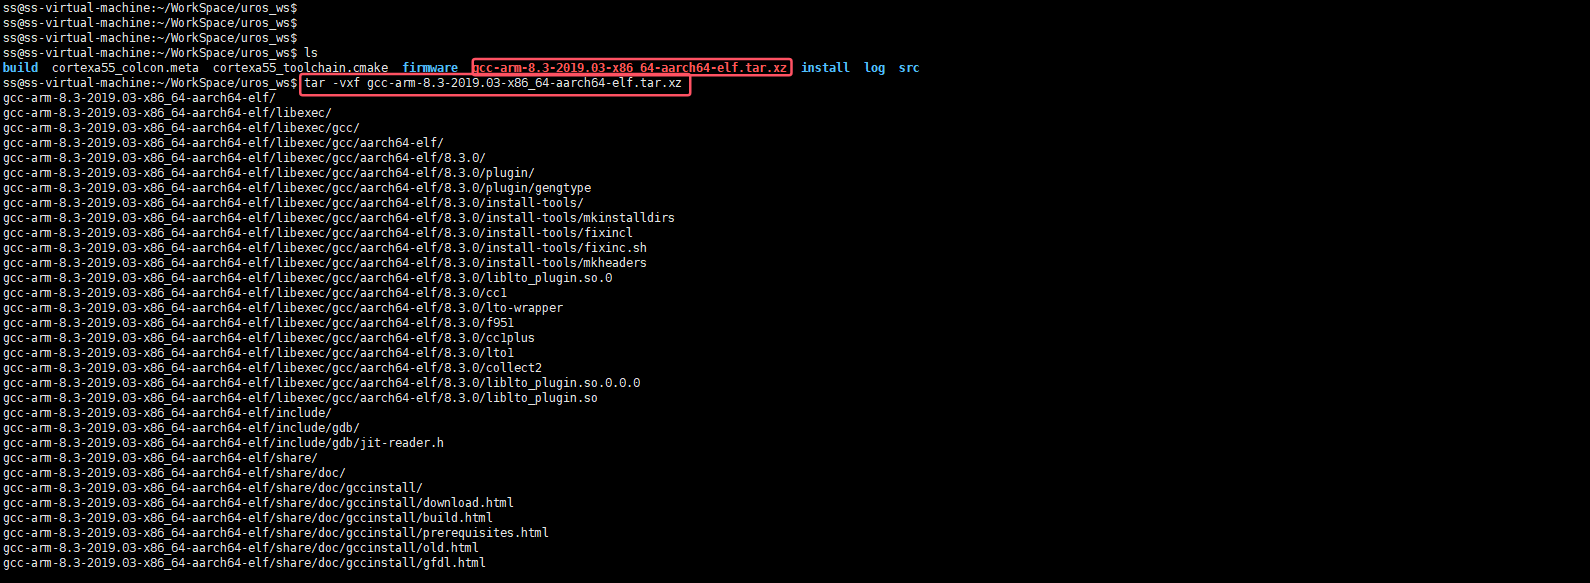

注意刚才cmake脚本中设置的工具链路径。
1
2
3
| # 设置AArch64工具链路径及编译器
set(CMAKE_C_COMPILER "/home/ss/WorkSpace/uros_ws/gcc-arm-8.3-2019.03-x86_64-aarch64-elf/bin/aarch64-elf-gcc")
set(CMAKE_CXX_COMPILER "/home/ss/WorkSpace/uros_ws/gcc-arm-8.3-2019.03-x86_64-aarch64-elf/bin/aarch64-elf-g++")
|
输入命令编译。
1
| source install/local_setup.bash && ros2 run micro_ros_setup build_firmware.sh $(pwd)/cortexa55_toolchain.cmake $(pwd)/cortexa55_colcon.meta
|
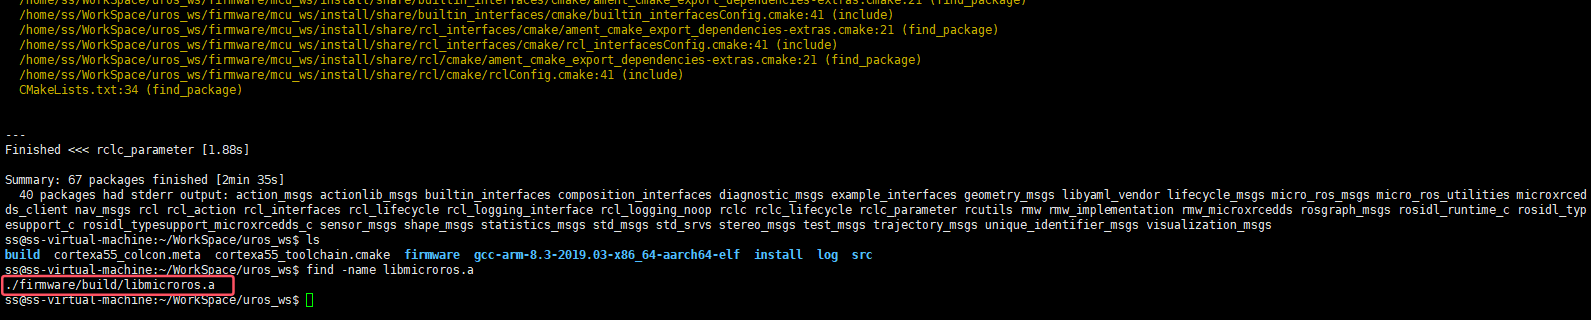
编译成功后,静态库保存在**./firmware/build/**目录下。
6、总结
编译配置其实蛮简单的,最大的问题是网络,网络不好很容易遇到奇奇怪怪的问题导致编译失败。
移植Micro Ros